


Подробное объяснение трех основных точек управления сервоприводом, шаговым двигателем и преобразованием частоты!
Часть управления периферийным движением промышленных роботов в основном состоит из трех частей: сервоуправления, шагового управления и управления преобразованием частоты. Давайте ответим на эти контрольные точки один за другим.
сервоуправление
1. Принцип работы серводвигателей переменного тока.
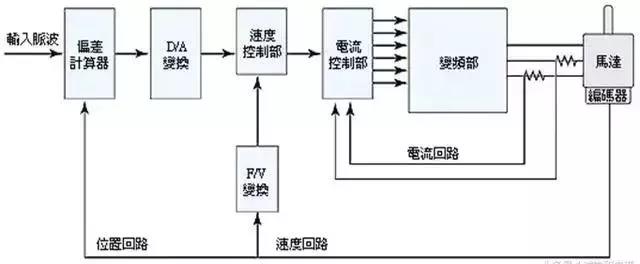
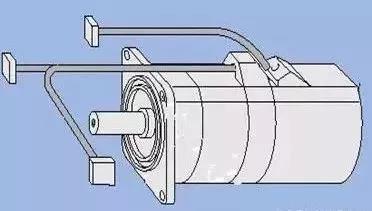
Ротор внутри серводвигателя представляет собой постоянный магнит, а трехфазное электричество U/V/W, управляемое драйвером, образует электромагнитное поле. Ротор вращается под действием этого магнитного поля. В то же время встроенный энкодер двигателя передает сигнал драйверу, и драйвер сравнивает значение обратной связи с целевым значением для регулировки угла вращения ротора. Точность серводвигателя определяется точностью энкодера (количество строк).
2. Состав и классификация сервосистем.
Состав:
Сервосистема — это общий термин для систем управления, которые используют положение и угол в качестве переменных управления. В сервосистему также включены системы, связанные с положением и углом, такие как скорость, угловая скорость, ускорение и сила.
Классификация:
1. Классификация по структуре управления: разомкнутая и замкнутая.
2. Классификация по компонентам привода:
а. Сервосистема с шаговым двигателем.
б. Сервосистема двигателя постоянного тока.
в. Сервосистема двигателя переменного тока.
3. Характеристики серводвигателей (переменного тока)
1 Высокая точность позиционирования, обычные серводвигатели могут достигать 0,036 градусов.
2 Быстрое время отклика.
3 Управление удобное и гибкое, а система управления проста в реализации.
4 Доступно множество моделей, и в зависимости от условий применения можно выбрать разные типы.
5 Обеспечить полное управление с обратной связью, которое может своевременно отслеживать состояние работы и вносить соответствующие корректировки и изменения.
4, структура сервосистемы
5, этапы выбора сервоуправления
1. Определить механические характеристики, нагрузку, жесткость и другие параметры.
2. Подтвердите параметры действия, такие как скорость движения, ход, время ускорения и замедления, цикл, точность и т. д.
3. Выберите инерцию двигателя, инерцию нагрузки, инерцию преобразования оси двигателя и инерцию ротора.
4. Выберите скорость вращения двигателя.
5. Выберите номинальный крутящий момент двигателя. Момент нагрузки, момент ускорения и замедления, мгновенный максимальный крутящий момент и фактический крутящий момент.
6. Выберите разрешение механического положения двигателя.
7. Выберите модель двигателя на основании вышеизложенного.
6. Применение сервоуправления

Пошаговое управление
1. Принцип работы шаговых двигателей.
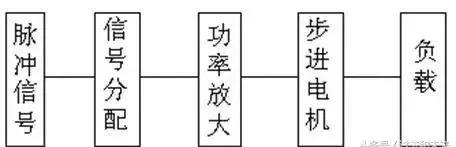
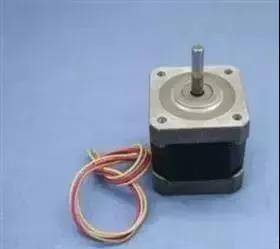
Шаговый двигатель — это привод, который преобразует электрические импульсы в угловое смещение. Когда шаговый драйвер получает импульсный сигнал, он заставляет шаговый двигатель вращаться на фиксированный угол (так называемый «угол шага») в заданном направлении, и его вращение происходит шаг за шагом под фиксированным углом. Угловым смещением можно управлять, контролируя количество импульсов для достижения точного позиционирования; В то же время скорость и ускорение вращения двигателя можно контролировать, управляя частотой импульсов, тем самым достигая цели регулирования скорости. Шаговые двигатели могут использоваться как особый тип двигателей для целей управления и широко используются в различных системах управления с разомкнутым контуром из-за отсутствия накопленной погрешности (точность 100%).
2. Классификация шаговых двигателей
В настоящее время широко используемые шаговые двигатели включают реактивные шаговые двигатели (VR), шаговые двигатели с постоянными магнитами (PM), гибридные шаговые двигатели (HB) и однофазные шаговые двигатели.
Шаговые двигатели с постоянными магнитами обычно являются двухфазными, с небольшим крутящим моментом и объемом, а угол шага обычно составляет 7,5 или 15 градусов;
Реактивные шаговые двигатели обычно являются трехфазными и могут достигать высокого выходного крутящего момента. Угол шагового двигателя обычно составляет 1,5 градуса, но шум и вибрация значительны. Магнитная цепь ротора реактивного шагового двигателя изготовлена из магнитомягких материалов, а на статоре имеются многофазные обмотки возбуждения, которые создают крутящий момент за счет изменения магнитной проводимости.
Гибридный шаговый двигатель представляет собой сочетание преимуществ двигателей с постоянными магнитами и реактивных двигателей. Он разделен на две фазы и пять фаз: угол шага двух фаз обычно составляет 1,8 градуса, а угол шага пяти фаз обычно составляет 0,72 градуса. Этот тип шагового двигателя наиболее широко используется.
3, система шагового двигателя
1. Терминология статических показателей шаговых двигателей.
а. Номер фазы: количество пар катушек возбуждения, которые генерируют разные магнитные поля N и S. Обычно обозначается числом импульсов mb: количество импульсов или проводящего состояния, необходимое для завершения периодического изменения магнитного поля, обозначается n или относится к количеству импульсов, необходимых для вращения двигателя на угол шага зубьев.
в. Угол шага: в соответствии с импульсным сигналом угол поворота ротора двигателя смещается θ Представляет.
д. Установочный момент: блокирующий момент самого ротора двигателя, когда двигатель не включен (вызван гармониками в форме зубьев магнитного поля и механическими ошибками).
е. Статический крутящий момент: блокирующий момент вала двигателя, когда двигатель не вращается при номинальном статическом электрическом воздействии.
2. Динамические показатели и терминология шаговых двигателей.
а. Точность угла шага: ошибка между фактическим значением и теоретическим значением угла шага для каждого оборота шагового двигателя.
б. Потеря шага: количество шагов, совершаемых двигателем во время работы, которое не равно теоретическому количеству шагов. Это называется проигрышным шагом.
в. Угол смещения: Угол, под которым ось зубьев ротора смещена относительно оси зубьев статора.
д. Максимальная частота пуска без нагрузки: максимальная частота, при которой двигатель может запуститься напрямую без нагрузки при определенной форме привода, напряжении и номинальном токе.
е. Максимальная рабочая частота без нагрузки: максимальная частота вращения двигателя без нагрузки при определенной форме привода, напряжении и номинальном токе.
ф. Частотная характеристика рабочего момента: Кривая зависимости между выходным крутящим моментом и частотой, измеренная двигателем во время работы в определенных условиях испытаний, называется частотной характеристикой рабочего момента.
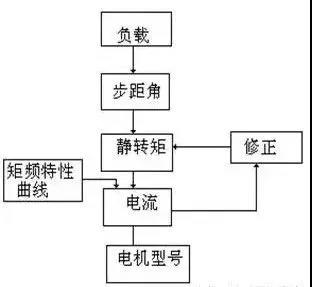
4. Выбор шагового двигателя
1. Выбор угла шага: Угол шага двигателя зависит от требований точности нагрузки.
2. Выбор статического крутящего момента: Выбор статического крутящего момента зависит от рабочей нагрузки двигателя. Как правило, статический крутящий момент должен в пределах 2-3 раза превышать фрикционную нагрузку.
3. Выбор тока. Из-за различных параметров тока рабочие характеристики сильно различаются. Ток двигателя можно определить на основе частотно-моментной характеристики крутящего момента.
5. Некоторые характеристики шаговых двигателей.
1. Точность обычного шагового двигателя составляет 3-5% угла шага и не накапливается.
Максимально допустимая температура на поверхности шагового двигателя обычно превышает 130 градусов Цельсия.
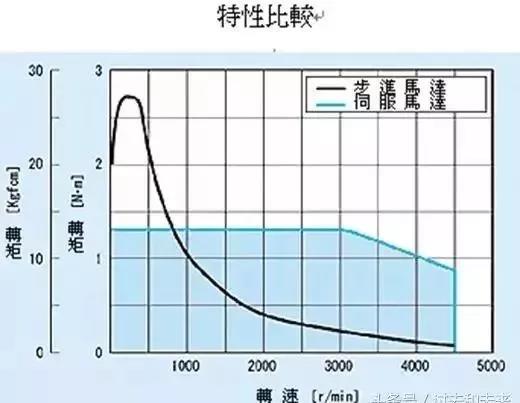
Крутящий момент шагового двигателя будет уменьшаться по мере увеличения скорости.
4. Шаговый двигатель может нормально работать на малых скоростях, но если скорость превышает определенную, он не может запуститься и сопровождается свистящим звуком.
5. Шаговые двигатели следует использовать в условиях низкой скорости – скорость не должна превышать 1000 оборотов в минуту.

VI Сравнение характеристик двух типов двигателей
1. Различная точность управления.
Угол шага пятифазного гибридного шагового двигателя обычно составляет {{0}},72 градуса и 0,36 градуса. Точность управления серводвигателем переменного тока гарантируется поворотным энкодером на заднем конце вала двигателя. Для двигателя со стандартным линейным энкодером 2500 его импульсный эквивалент составляет 360 градусов/10000=0.036 градусов, а точность серводвигателя выше, чем у шагового двигателя.
2. Различные низкочастотные характеристики.
Шаговые двигатели склонны к низкочастотной вибрации на низких скоростях. Серводвигатель переменного тока работает очень плавно, вибрация отсутствует даже на низких скоростях.
3. Различные возможности перегрузки.
Шаговые двигатели, как правило, не обладают перегрузочной способностью. Серводвигатели переменного тока обладают высокой перегрузочной способностью.
4. Различные эксплуатационные характеристики
Управление шаговым двигателем осуществляется по разомкнутому контуру. Если пусковая частота слишком высока или нагрузка слишком велика, легко вызвать потерю шага или блокировку ротора. Если скорость при остановке слишком высока, легко вызвать перерегулирование. Система сервопривода переменного тока имеет замкнутый контур управления, и водитель может напрямую считывать сигнал обратной связи с энкодера двигателя. Внутренняя структура контуров положения и скорости обычно не приводит к потере шага или перерегулированию шагового двигателя, а эффективность управления более надежна.
5. Различная скорость реакции.
Шаговому двигателю требуется 200-400 миллисекунд, чтобы разогнаться от состояния покоя до рабочей скорости (обычно несколько сотен оборотов в минуту). Ускорение сервосистемы переменного тока хорошее. Если взять в качестве примера серводвигатель переменного тока Panasonic MSMA 400 Вт, то для разгона от статической скорости до номинальной скорости 3000 об/мин требуется всего несколько миллисекунд, и его можно использовать в ситуациях управления, требующих быстрого запуска и остановки.
6. Различные частотные характеристики крутящего момента
Выходной крутящий момент шагового двигателя уменьшается с увеличением скорости и резко снижается при более высоких скоростях. Серводвигатель переменного тока выдает постоянный крутящий момент.
Таким образом, сервосистемы переменного тока превосходят шаговые двигатели по многим аспектам производительности. Но в некоторых ситуациях с низким спросом шаговые двигатели часто используются в качестве исполнительных двигателей. Поэтому в процессе проектирования системы управления следует всесторонне учитывать множество факторов, таких как требования к управлению и затраты, и выбирать соответствующие регулирующие двигатели.
Переменное управление частотой
1. Знакомство с General Motors
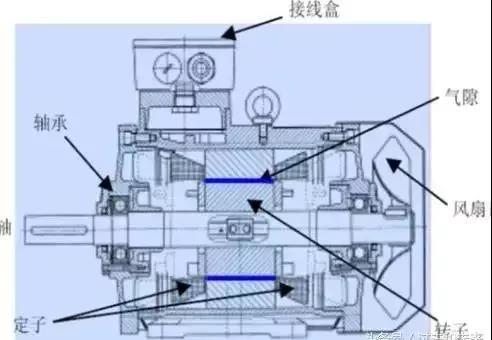
Трехфазный двигатель переменного тока с короткозамкнутым ротором является наиболее распространенным типом асинхронного двигателя, его структура и характеристики следующие:
感应电机的构造示意图
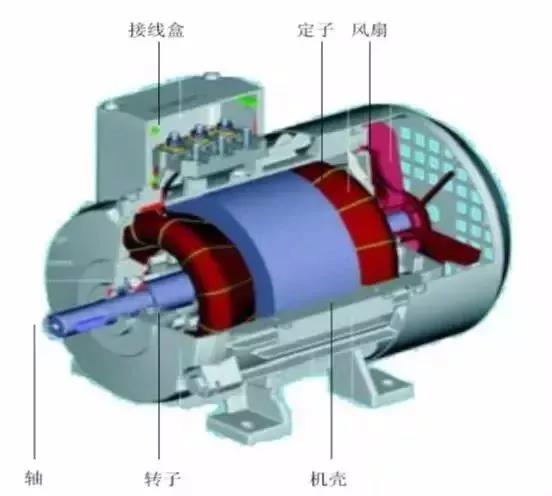
Принципиальная схема конструкции двигателя
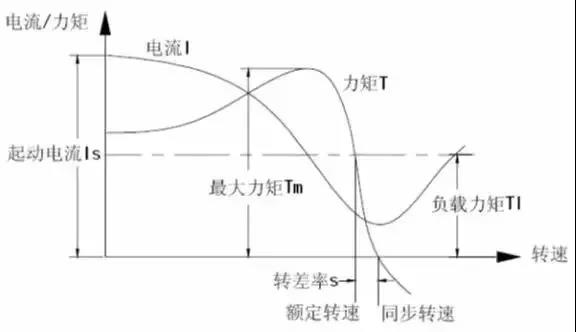
2. Принципы и состав преобразователей частоты.
Преобразователь частоты — это устройство управления, которое может легко и свободно изменять скорость двигателя переменного тока. Способ изменения скорости двигателя переменного тока заключается в следующем.
Преобразователь частоты обеспечивает регулирование скорости путем изменения частоты питания двигателя переменного тока:
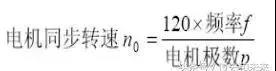
变频器的构成如下:
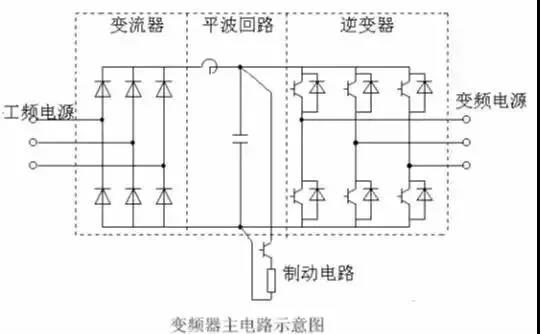
1. Преобразователь (выпрямитель)
Широко используется диодный мостовой выпрямитель, как показано на рисунке 1, который преобразует источник питания промышленной частоты в источник питания постоянного тока. Два набора транзисторных инверторов также можно использовать для формирования реверсивного инвертора, который может выполнять рекуперативный режим благодаря реверсивному направлению мощности.
2. Схема плоской волны.
В выпрямленном постоянном напряжении выпрямителя присутствует пульсирующее напряжение, в 6 раз превышающее частоту источника питания, а пульсирующий ток, генерируемый инвертором, также вызывает изменения постоянного напряжения. Для подавления колебаний напряжения используются катушки индуктивности и конденсаторы, поглощающие пульсирующее напряжение (ток). Когда мощность устройства мала, если есть запас в компонентах, состоящих из источника питания и главной цепи, индуктивность можно опустить и использовать простую схему с плоскими волнами.
3. Инвертор
В отличие от выпрямителей, инверторы преобразуют мощность постоянного тока в мощность переменного тока требуемой частоты, позволяя шести переключающим устройствам проводить ток и отключаться на заданное время, в результате чего на выходе появляется 3-фазный переменный ток.
4. Тормозной контур
Когда в зоне рекуперативного торможения используется асинхронный двигатель (с отрицательной скоростью скольжения), рекуперативная энергия сохраняется в конденсаторе плосковолновой цепи, вызывая увеличение напряжения постоянного тока. Вообще говоря, энергия, накопленная по инерции механической системы (в том числе электродвигателя), больше, чем энергия, запасенная конденсатором. Когда требуется быстрое торможение, можно использовать реверсивный инвертор для обеспечения обратной связи с источником питания или настроить тормозную цепь (переключатель и резистор) для потребления генераторной мощности, чтобы предотвратить повышение напряжения цепи постоянного тока.
3. Цель применения и назначение преобразователей частоты.
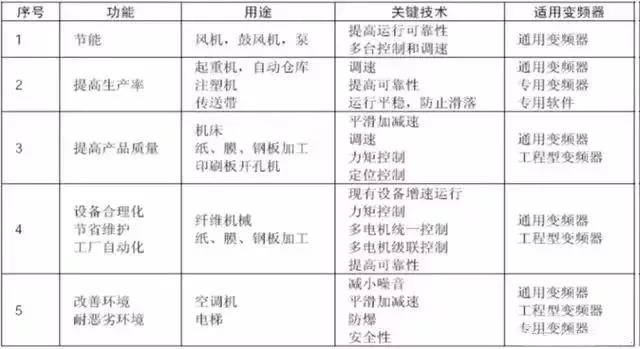
Привод с регулируемой скоростью, состоящий из преобразователя частоты и двигателя переменного тока, называется приводом с преобразователем частоты, и его функциональные назначения заключаются в следующем. Между ними могут быть взаимные корреляции, но четкой классификации на самом деле нет. Эта таблица предназначена только для справки.
Анализ причин ненадежного разрушения стружки инструмента и пути решения


