


Подробное объяснение интеллектуальных производственных линий
На базе сборочных линий постепенно развиваются автоматические производственные линии. Они представляют собой производственную систему, которая соединяет группу станков с ЧПУ и вспомогательного оборудования в соответствии с последовательностью процесса через систему транспортировки заготовок и систему управления и автоматически завершает весь или часть процесса производства продукции. В состав всей автоматизированной производственной линии входит в общей сложности 13 частей, в основном включая различные функциональные участки, различные функциональные модули, датчики, электромагнитные клапаны, а также интерфейсы импорта и экспорта. Среди них функциональные участки в основном включают станции материалов, станции обработки, станции сборки и обработки, а также станции сортировки готовой продукции; Всего существует 5 типов модулей, а именно: модуль преобразователя частоты, модуль питания, модуль ПЛК и кнопочный модуль, а также модуль привода двигателя. На основе интеграции этих частей автоматизированные производственные линии могут не только осуществлять погрузку, разгрузку и обработку, но также полную сборку, сортировку и транспортировку соответствующего контента.
Интеллектуальные токарные станки и токарные центры, состоящие из отдельных станков, могут обеспечить производство мелких и простых деталей. Однако с преобразованием и модернизацией режимов промышленного производства до автоматизации и гибкости традиционные операции сборочных линий больше не могут отвечать существующим производственным требованиям высокой точности, высокой эффективности и высокой гибкости. Таким образом, были разработаны интеллектуальные токарные производственные линии на основе интеллектуальных роботов, интеллектуальных токарных станков и интеллектуальных токарных центров. Это станет основным направлением развития автоматизации производства. Интеллектуальная токарная производственная линия включает в себя такое оборудование, как управление производственной линией, контроль качества, погрузочно-разгрузочные роботы, обрабатывающие станки, логистические транспортные линии, управление производством и складирование готовой продукции. Каждое оборудование является важным компонентом интеллектуальной токарной производственной линии. Благодаря дальнейшей системной интеграции несколько интеллектуальных производственных линий смогут формировать цифровые мастерские и цифровые фабрики, обеспечивая автоматизацию и интеллектуализацию всего завода.
1 Общая схема интеллектуальных производственных линий
На рисунке 1 показана типичная интеллектуальная токарная производственная линия, которая в основном выполняет смешанную автоматическую обработку и производство деталей от черновой до готовой продукции. Токарная производственная линия состоит из системы управления производственной линией, блока онлайн-детектирования, блока промышленного робота, блока обрабатывающего станка, блока хранения сырья, блока хранения готовой продукции и блока автомобильной логистики RGV. В технологическом оборудовании используется интеллектуальный станок серии CK производства Shaanxi Baoji Machine Tool Group Co., Ltd., который оснащен интеллектуальной системой ЧПУ Baoji B80.

Рис. 1. Интеллектуальная токарная производственная линия [1]
1) Основная система управления и блок обнаружения
На рисунке 2 показана типичная система управления, разработанная Shaanxi Baoji Machine Tool Group Co., Ltd., состоящая из внутренних терминалов и терминалов на месте. Закрытый терминал оснащен несколькими дисплеями и базами данных, которые отвечают за прием больших производственных данных, передаваемых со всего производственного цеха. Дисплеи используются для отображения различных статусов на площадке пользовательской мастерской, включая состояние работы оборудования, состояние обработки деталей, ситуацию с логистикой, состояние персонала и информацию об окружающей среде, такую как температура и влажность на площадке пользовательской мастерской. Старший руководящий состав может легко получить доступ к внутреннему терминалу. Визуально и четко наблюдать за различными условиями на объекте. В производственном цехе пользователя оборудованы выездные терминалы для контроля работы всей производственной линии на месте, выполнения сбора, анализа, локального и удаленного управления основными данными оборудования, динамической визуализации информации и других операций. Локальный терминал оснащен дисплеем, на котором можно четко и удобно просматривать различные состояния мастерской пользователя, включая мониторинг оборудования, статистику производства, статистику неисправностей, распределение оборудования, анализ сигналов тревоги, базу знаний о процессах и т. д. Терминал сайта может добавлять информационные панели управления производством, загружать и выгружать программы обработки, идентифицировать персонал путем считывания карт, а также выполнять статистику хода работ и анализ производственных задач. Он может собирать и передавать данные на месте с помощью различных методов доступа, таких как проводной, Wi-Fi, 2G/3G/4G/5G и т. д. Собранные большие производственные данные можно передавать в базу данных SQLServer внутреннего терминала пользователя через Интернет. , Взаимодействие данных с внутренними терминалами через терминальные компьютеры.
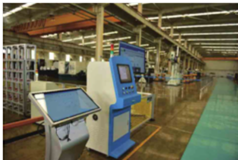
Рисунок 2. Общая система управления [2]
На рисунке 3 показан типичный онлайн-блок обнаружения, состоящий из промышленных роботов, концевых исполнительных устройств и датчиков с несколькими источниками. После того, как система логистики доставляет готовую продукцию в назначенное место, промышленный робот перемещает весь блок обнаружения на назначенную рабочую станцию и использует видеокамеру для фотографирования, распознавания и определения местоположения деталей, подлежащих тестированию. Промышленный робот снова корректирует свое положение, чтобы совместить весь блок обнаружения с проверяемой деталью.
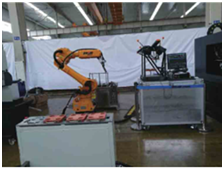
Рисунок 3. Онлайн-блок обнаружения
После завершения распознавания и позиционирования концевой исполнительный орган отвечает за захват проверяемых частей. Детали перемещаются в назначенное положение на испытательной платформе с помощью промышленного робота. Показатели точности тестируемых деталей, такие как апертура, глубина, кривизна, шероховатость и плоскостность, определяются в режиме онлайн с помощью датчиков с несколькими источниками, предварительно оборудованных на испытательной платформе. Интеллектуальные алгоритмы также можно использовать для автоматического измерения и классификации деталей, передачи различных типов компонентов на разные логистические линии и выполнения операций автоматической классификации деталей. Блок обнаружения может возвращать результаты обнаружения в главную систему управления через Интернет, а оператор может напрямую просматривать результаты обнаружения деталей через терминальный компьютер и дисплей основной системы управления внутри помещения или на месте. Если он соответствует требованиям обнаружения, он может сразу перейти к следующей операции на рабочей станции. Если она не соответствует требованиям, на дисплее будет отображаться напоминание о несоответствии, и оператор будет выносить суждения и решения, исходя из степени несоответствия детали. После завершения обнаружения концевой эффектор захватывает обнаруженные детали, а промышленный робот передает обнаруженные детали в логистическую систему, которая затем транспортирует их на следующую рабочую станцию для обработки.
2) Промышленные роботы и токарные станки.
Модуль обработки, разработанный и изготовленный компанией Shaanxi Baoji Machine Tool Group Co., Ltd., показан на рисунке 4 и состоит из двух частей: промышленных роботов и токарных станков. Среди них промышленные роботы отвечают за перемещение и захват обрабатываемых деталей, а токарные станки — это интеллектуальные машины, способные обеспечить высокую точность и эффективность обработки.
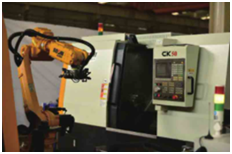
Рисунок 4. Модуль обработки
После того, как система логистического распределения доставляет необработанные детали или полуфабрикаты на назначенную рабочую станцию, промышленный робот захватывает необработанные детали или полуфабрикаты и помещает их в интеллектуальный токарный станок, чтобы помочь машине завершить работу по зажиму деталей для быть обработаны. Для токарных станков с двумя станциями после того, как один интеллектуальный токарный станок завершает токарные работы, промышленный робот передает полуфабрикаты на другой интеллектуальный токарный станок для завершения обработки на следующей станции. После завершения всех работ по обработке промышленный робот захватит и перенесет готовые детали в систему логистики, которая затем перенесет детали на следующую рабочую станцию.
Токарный станок оснащен интеллектуальной функцией защиты здоровья, функцией тепловой компенсации температуры, интеллектуальной функцией обнаружения поломки инструмента, интеллектуальной функцией оптимизации параметров процесса, функцией экспертной диагностики, анализом динамического баланса шпинделя и интеллектуальной функцией управления состоянием здоровья, функцией активного предотвращения вибрации шпинделя и интеллектуальным управлением. функция облачного дворецкого [3]. Основная функция интеллектуальных станков — взаимодействие с промышленными роботами для выполнения различных этапов обработки и производственных задач, обеспечивая при этом эффективность и точность обработки и производства деталей. Пользователи могут заменить интеллектуальные станки станками различных марок в соответствии с потребностями производственного цеха, такими как высокоскоростные токарные станки, прецизионные токарные станки и обрабатывающие центры. Они также могут добавлять или уменьшать соответствующие интеллектуальные функции в соответствии со своими потребностями, чтобы сформировать наиболее подходящую токарную производственную линию для производственных нужд предприятия.
3) Блок логистики и складирования готовой продукции.
На рисунке 5 показана типичная логистическая единица, спроектированная и изготовленная компанией Shaanxi Baoji Machine Tool Group Co., Ltd. Она состоит из промышленных роботов, концевых исполнительных механизмов, тележек RGV, приспособлений для транспортировки деталей и пешеходных дорожек, в основном обеспечивающих перемещение и транспортировку станков. обработанные детали. В мастерской пользователя интеллектуальные производственные линии могут быть оснащены одной или несколькими логистическими производственными линиями в соответствии с потребностями производственных задач. Интеллектуальные токарные производственные линии с меньшим количеством станков или более простыми задачами обработки могут использовать режим оптимизации одного объекта для выполнения таких операций, как загрузка, перемещение и разгрузка; В ситуациях, когда имеется множество задач станков или сложных задач обработки, чтобы избежать сложности и конфликта задач логистической системы, можно оборудовать две или более логистические линии. Одна линия используется для загрузки сырья или полуфабрикатов, одна линия используется для промежуточной технологической транспортировки, а другая линия используется для резки готовых деталей. На интеллектуальных токарных производственных линиях с относительно простыми сценариями обработки промышленные роботы могут быть стационарными и выполнять зажим и извлечение деталей; Для более сложных интеллектуальных токарных производственных линий мобильные роботы могут быть отдельно оборудованы для распределения, захвата и выпуска деталей на пешеходной дорожке. Перенос деталей между разными рабочими местами осуществляется автомобилем РГВ. Благодаря автоматическому программированию автомобиль RGV может точно достичь заданного положения в течение заданного времени, гарантируя, что промышленные роботы смогут беспрепятственно распознавать и захватывать детали. Автомобиль РГВ оснащен приспособлениями для транспортировки деталей, а мастерская пользователя может оборудовать различные приспособления в зависимости от размеров и размеров обрабатываемых деталей. После того, как приспособление заполнено достаточным количеством сырых или готовых деталей в каждой позиции, вагон РГВ выезжает на выполнение соответствующих погрузочно-транспортных и разгрузочных работ.
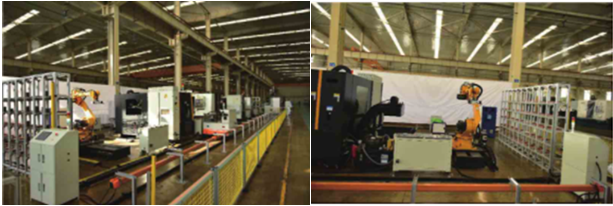
Рисунок 5. Блок логистики. Рисунок 6. Блок хранения готовой продукции.
На рисунке 6 показан типичный блок хранения готовой продукции, разработанный и произведенный компанией Shaanxi Baoji Machine Tool Group Co., Ltd., состоящий из шкафа для хранения, промышленных роботов, концевых исполнительных механизмов и пешеходных дорожек. После обработки деталей готовые детали транспортируются на участок раскроя автомобилем РГВ, а к месту раскроя перемещается промышленный робот. Концевой эффектор захватывает готовые детали по их номерам, а затем промышленный робот переносит готовые детали в назначенное место в шкафу для хранения. Конечный эффектор требует специальной разработки каждого пользовательского устройства с учетом формы и размера обрабатываемых деталей, чтобы обеспечить работу по захвату различных деталей. Шкаф для хранения состоит из независимых небольших шкафов одинакового размера, которые можно быстро собирать и разбирать между каждым шкафом. Для стационарных промышленных роботов мастерская пользователя должна отрегулировать длину и высоту спроектированного шкафа для хранения в соответствии с максимальной рабочей высотой и радиусом действия промышленного робота. Промышленные роботы, оснащенные шагающими дорожками, могут быть предназначены для более длинных шкафов хранения готовой продукции. Роботы могут увеличить свою рабочую зону, передвигаясь по рельсам, которые в зависимости от потребностей можно установить как прямые, так и круговые. Для пользовательских мастерских с несколькими шкафами для хранения или шкафами для хранения готовой продукции с различными классификациями деталей пользовательские устройства также могут регулировать длину и форму пешеходной дорожки. Например, кольцевой путь может заставить одного робота соответствовать нескольким шкафам для хранения готовой продукции, обеспечивая выполнение нескольких услуг для одного робота и улучшая использование роботов. При наличии большого количества готовых логистических шкафов для хранения необходимо увеличить длину пешеходной дорожки или оборудовать двух или более промышленных роботов для обеспечения эффективности логистики. Следует отметить, что при проектировании длины пешеходной дорожки следует учитывать время ходьбы робота и не следует рассчитывать на слишком большую длину. Если время движения робота слишком велико, это может привести к низкой эффективности логистического распределения, вызывая скопление готовых деталей в зоне резки, что приводит к несчастным случаям, таким как столкновения деталей, что увеличивает производственные риски и снижает эффективность работы.
2 Иерархия управления контроллерами станков
Сочетание искусственного интеллекта и компьютерных технологий значительно повысило уровень интеллекта систем ЧПУ, что в основном отражается в различных аспектах систем ЧПУ:
(1) Интеллектуальное применение упреждающего управления, онлайн-идентификация и самонастройка параметров управления для улучшения характеристик вождения;
(2) Использование технологии адаптивного управления для достижения интеллектуальной эффективности и качества обработки;
(3) Применение интеллектуальных технологий, таких как экспертные системы, для интеллектуальной диагностики неисправностей, интеллектуального мониторинга и других аспектов управления процессом обработки.
Во время производственного процесса уровень управления контроллером станка можно разделить на три уровня, как показано на рисунке 7, включая уровень управления двигателем, уровень управления процессом и уровень диспетчерского управления. Среди них уровень управления двигателем может обеспечить контроль положения и скорости станка с помощью оборудования для обнаружения станка, такого как решетки и импульсные энкодеры; Иерархия управления процессом в основном включает в себя мониторинг силы резания, температуры резания, износа инструмента и т. д. во время процесса обработки, а также настройку параметров процесса обработки; Иерархия надзора и контроля принимает точность размеров, шероховатость поверхности и другие параметры обрабатываемого продукта в качестве целей контроля для улучшения качества обработки продукта.
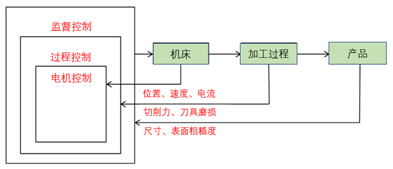
Рисунок 7 Иерархия управления контроллером станка
1) Тенденции развития интеллектуального управления технологическими процессами за рубежом.
(1) Исследование стратегии интеллектуального управления. В области обработки с использованием нейронных сетей эксперты предложили алгоритм поиска роя рыб, управляемый роем частиц, для оптимизации параметров обработки на станках с ЧПУ. Предлагается гибридный метод на основе нейронных сетей и генетических алгоритмов для снижения вычислительной сложности и затрат времени нейронных сетей, что требует итерации процессов и конвергенции из-за влияния сложности сети. Проводятся симуляционные эксперименты по распознаванию особенностей плоской обработки, чтобы продемонстрировать ее осуществимость. Кто-то предложил модель, основанную на генетическом алгоритме, подходящую для прогнозирования небольшой силы резания, которая может обеспечить прогнозирование силы резания и оптимизацию параметров резания.
(2) Применение мониторинга процесса обработки: отслеживайте и контролируйте аномальные явления во время процесса обработки, а затем принимайте меры по остановке процесса обработки и корректировке параметров процесса обработки (например, скорости шпинделя), чтобы избежать повреждения станка. Аномальные явления в процессе обработки могут возникать постепенно, например, износ инструмента; Это также может произойти внезапно, например, при повреждении инструмента; Или это можно предотвратить, например, вибрацией или вибрацией.
2) Внутренняя тенденция развития интеллектуального управления обработкой.
Под интеллектуальным управлением системы автоматизации могут заранее устранять неисправности, поскольку они могут эффективно соединять все машины с помощью компьютерного языка во время процесса применения и создавать связанную систему обработки. В зависимости от различных датчиков, методов управления и целей управления исследования по мониторингу процесса обработки в основном фокусируются на следующих аспектах:
(1) Изучая износ инструмента, обеспечить мониторинг состояния обработки;
(2) Изучая силу резания, полученную косвенно с помощью приборов измерения силы или токов двигателя, можно улучшить состояние процесса обработки;
(3) Исследования по автономной оптимизации параметров в области CAM;
(4) Моделирование интеллектуальных алгоритмов управления обработкой и т. д.
3 Сервисная платформа по управлению полным жизненным циклом станков с ЧПУ
Интеллектуальное производство — это информационный подход к производству, направленный на весь жизненный цикл продукта и обеспечивающий повсеместные условия восприятия. Данные и информация — это текущая «кровь» в интеллектуальном производстве. Цифровизация преобразует данные в информацию, создавая полезную ценность за счет сетевого и интеллектуального принятия решений. Таким образом, интеллектуальное производство продуктов основано на данных. Весь жизненный цикл продукта разделен на четыре этапа.
(1) Стадия производства компонентов: данные процесса закупок, данные производственного процесса, записи испытаний и складирования;
(2) Поддержка этапа складирования продукции: поддержка записей проверки складирования продукции, поддержка информации о заказе на покупку продукции;
(3) Этап отладки станков: данные процесса производства станков, данные заводских испытаний и наладки станков, заводские записи станков;
(4) Этап передачи станка: запуск пользователя, запись данных настройки станка, самообслуживание, ремонт одним ключом, записи обслуживания пользователя и данные процесса использования пользователя.
Платформа услуг по управлению полным жизненным циклом станков с ЧПУ применяет ключевые технологии, такие как Интернет вещей, облачные сервисы и большие данные, для сбора данных о полном жизненном цикле станков с ЧПУ: от проектирования, обработки, отладки станков, а также передачи и использования пользователю. . Он создает базу данных архива станков, обеспечивает отслеживание информации о полном жизненном цикле и предоставляет пользователям удаленный мониторинг оборудования, управление статистикой производства, услуги по эксплуатации и техническому обслуживанию оборудования. На рис. 8 показана технологическая архитектура BOCHICLOUD компании Shaanxi Baoji Machine Tool Group Co., Ltd. Основной особенностью Baoji Cloud являются функции эксплуатации и технического обслуживания:
(1) База знаний по случаям сбоев: предоставление пользователям решений по сбоям;
(2) Устранение неисправностей: устранение неисправностей оборудования в режиме онлайн, своевременная отправка заказов на ремонт и быстрое реагирование инженеров;
(3) Регулярное техническое обслуживание: отслеживайте изменения производительности оборудования на протяжении всего его жизненного цикла и предоставляйте индивидуальные планы обслуживания;
(4) Профилактическое обслуживание: прогнозируйте потенциальные риски отказа оборудования и своевременно предоставляйте запасные части.
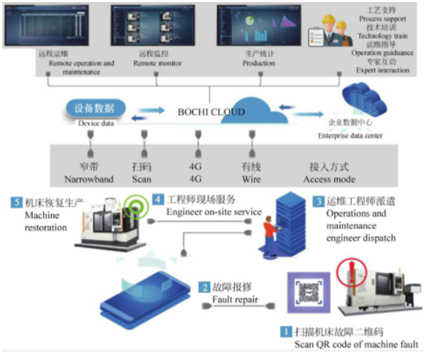
Рисунок 8. Техническая архитектура BOCHICLUD [4]
4 Интеграция систем цифровых производственных линий
Благодаря быстрому развитию технологий интегрированных систем управления автоматизированные производственные линии переходят на более высокий уровень автоматизации и интеграции. Комплексное управление производственными линиями — это объединение интеллектуальных устройств, которые необходимо соединить через определенную сеть, сделав их единым целым, интегрируя и взаимодействуя с внутренней информацией для достижения целей управления. Существует два типа комплексного управления производственными линиями: интеграция оборудования и интеграция информации. Интеграция устройств – это объединение различных устройств с независимыми функциями управления в единое целое через сеть. Все это представляет собой интегрированную систему управления, которая является одновременно независимой и взаимосвязанной и может быть настроена в соответствии с различными производственными потребностями. Интеграция информации — это применение концепций функционального модульного проектирования для динамического распределения ресурсов, мониторинга устройств, сбора и обработки данных, контроля качества и других функций, формирования базовых функциональных модулей, включая независимый контроль и другие функции обработки. Каждый функциональный модуль реализует стандартизированное взаимодействие, а специальные режимы управления и стратегии планирования используются для построения функциональных блоков для достижения ожидаемых целей, тем самым обеспечивая интегрированное управление.
Традиционные предприятия по автоматизации сосредотачиваются на внедрении автоматизации на уровне оборудования, но не знакомы с системами верхнего уровня, такими как SCADAMES/ERP, что приводит к игнорированию цифрового сбора информации о производственной линии, а также горизонтального и вертикального потока производственной информации. MES/ERP и другие предприятия, занимающиеся программными системами, сосредоточены на анализе данных и управлении развертыванием на верхнем уровне системы. На нижнем уровне сложно задействовать аппаратные устройства и методы управления с различными моделями исполнительных устройств и контроллеров, что влияет на вертикальный поток информации. Благодаря цифровым измерениям можно добиться цифрового сбора и распространения производственной информации (ключевых параметров), что может разрушить барьеры между верхней системой и нижней производственной линией, высвободить существующую высококачественную производительность и ускорить процесс развития китайской промышленности. обрабатывающая промышленность. Путем интеграции технологий проектирования, производства и управления оснасткой, создания цифровой производственной линии для оснастки и достижения бесперебойного потока данных на всех этапах процесса разработки оснастки можно полностью использовать роль цифровых технологий в процессе разработки оснастки, тем самым улучшая точность и эффективность изготовления инструментов, сокращение циклов разработки и снижение затрат на разработку.
Комплексное управление производственными линиями представляет собой органическое целое, сочетающее в себе коммуникационные, компьютерные и автоматизированные технологии. Чтобы координировать работу различного оборудования и подсистем на производственной линии, система использует ПЛК и его распределенный модуль удаленного ввода-вывода для достижения централизованного управления и децентрализованного контроля производственных подразделений; В то же время ПЛК получает управление от вышестоящей системы MES, включая проверку информации оператора, контроль продукции, управление материалами и другую информацию. Структура системы управления производственной линией показана на рисунке 9, а содержание связи включает в себя идентификацию оператора, состояние корпуса производственной линии, информацию о роботе, информацию об обработке заготовки, рабочее состояние станка и различную информацию о неисправностях.
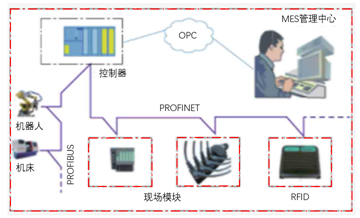
Рисунок 9 Принципиальная схема структуры системы управления производственной линией
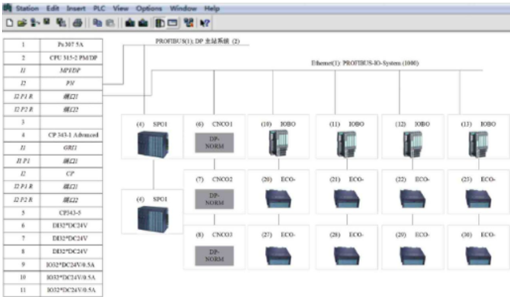
Аппаратная конфигурация системы управления показана на рисунке 10. Она использует сеть PROFINET для связи с базовыми полевыми устройствами ввода-вывода. Устройства ввода-вывода включают в себя модули с функциональностью Ethernet, такие как полевой модуль IM151-3PN, модуль ввода/вывода ET200ecoPN, коммуникационный модуль RF180C и т. д. Для обмена данными с другими системами ПЛК в мастерской также используется система управления. оснащен соединителем PN/PN промышленного класса. С помощью этого моста можно обеспечить обмен информацией между автоматической производственной линией и другими системами ПЛК в цехе. При этом в целях обеспечения надежности производства между контроллерами каждого агрегата используются оптоволоконные кольцевые соединения. В случае сбоя системы MES система управления может нормально работать без системы MES.
15 советов по повышению квалификации токарных станков с ЧПУ!


